Últimas novedades

Información de la empresa

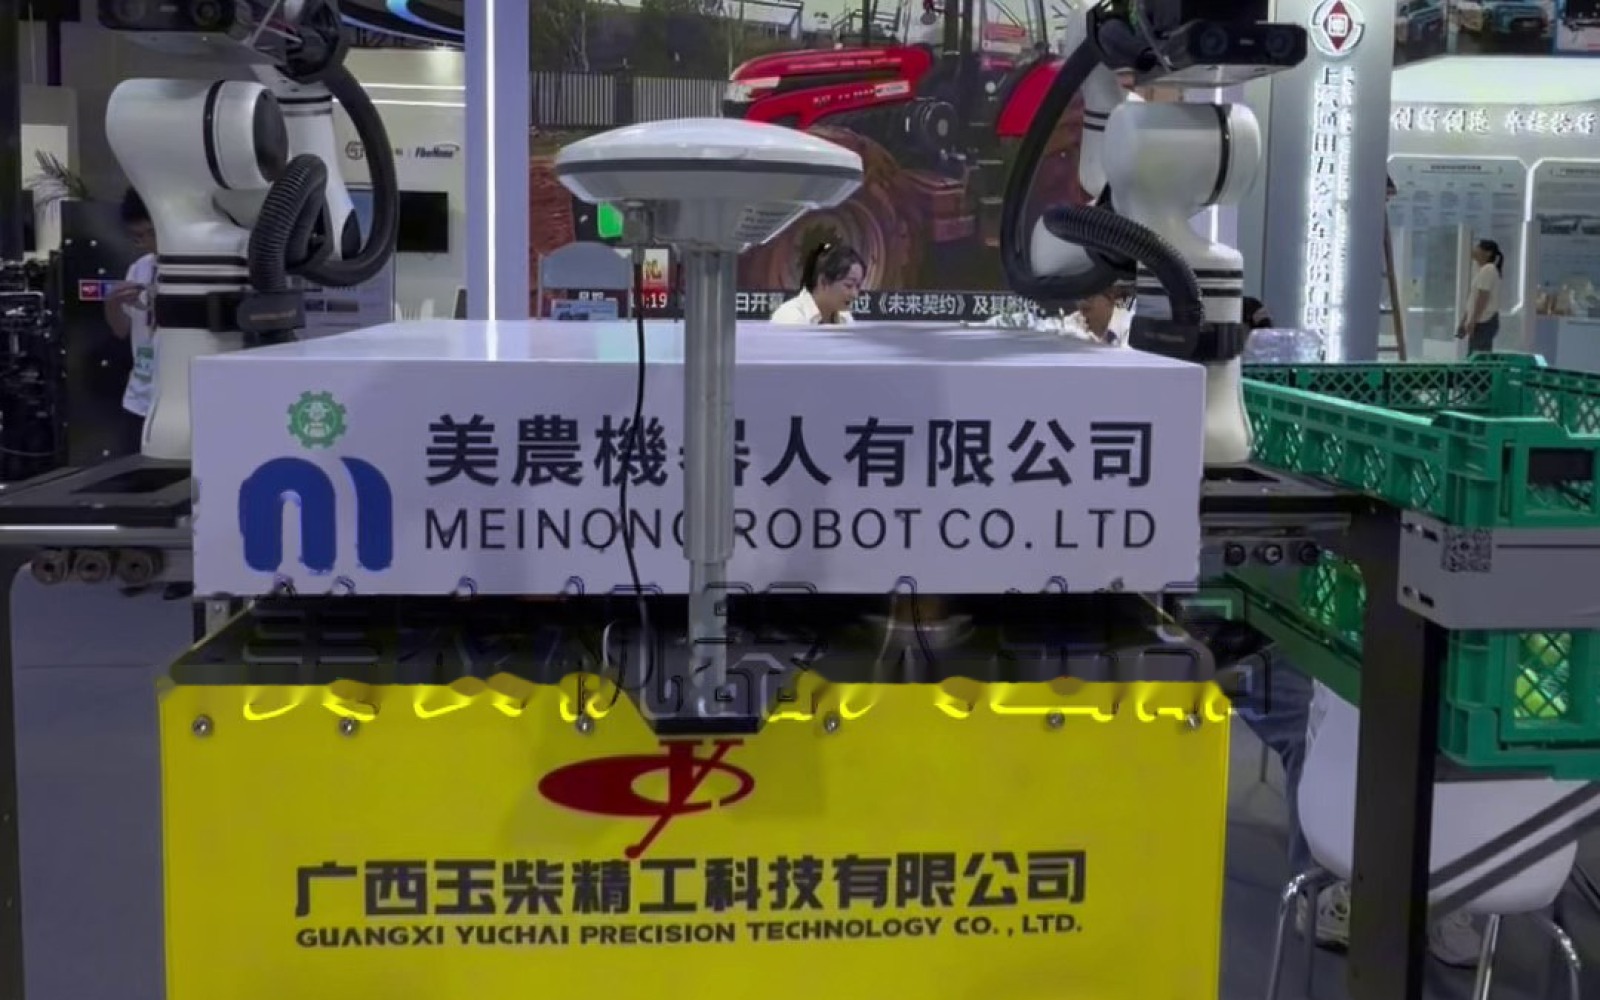
Meinong Robot se compromete a mejorar la rentabilidad de los inversores agrícolas, reducir la intensidad del trabajo y reducir las pérdidas de productos agrícolas.

Ming Pao: los robots de recolección de fruta de MEINONG llegan a Xinjiang mientras se reduce la mano de obra agrícola

Ming Pao: los robots de recolección de fruta de MEINONG llegan a Xinjiang mientras se reduce la mano de obra agrícola

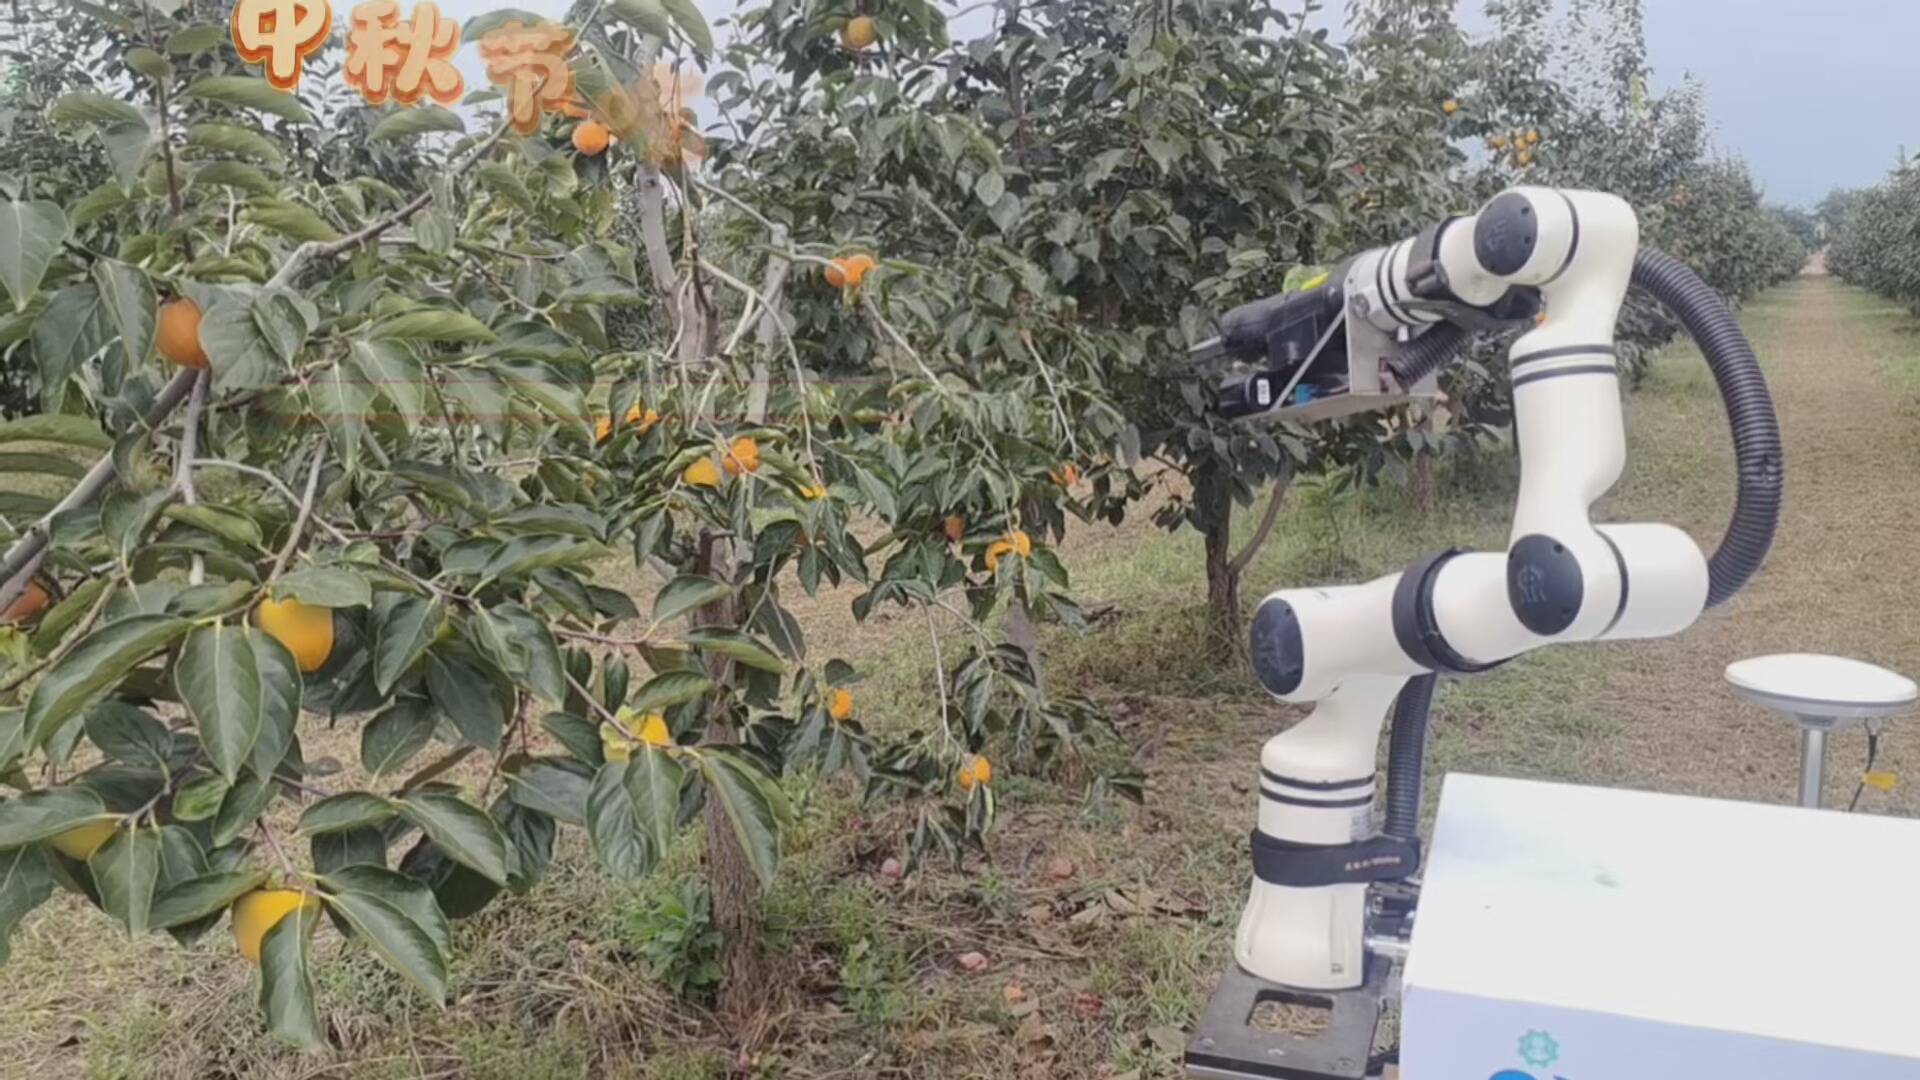
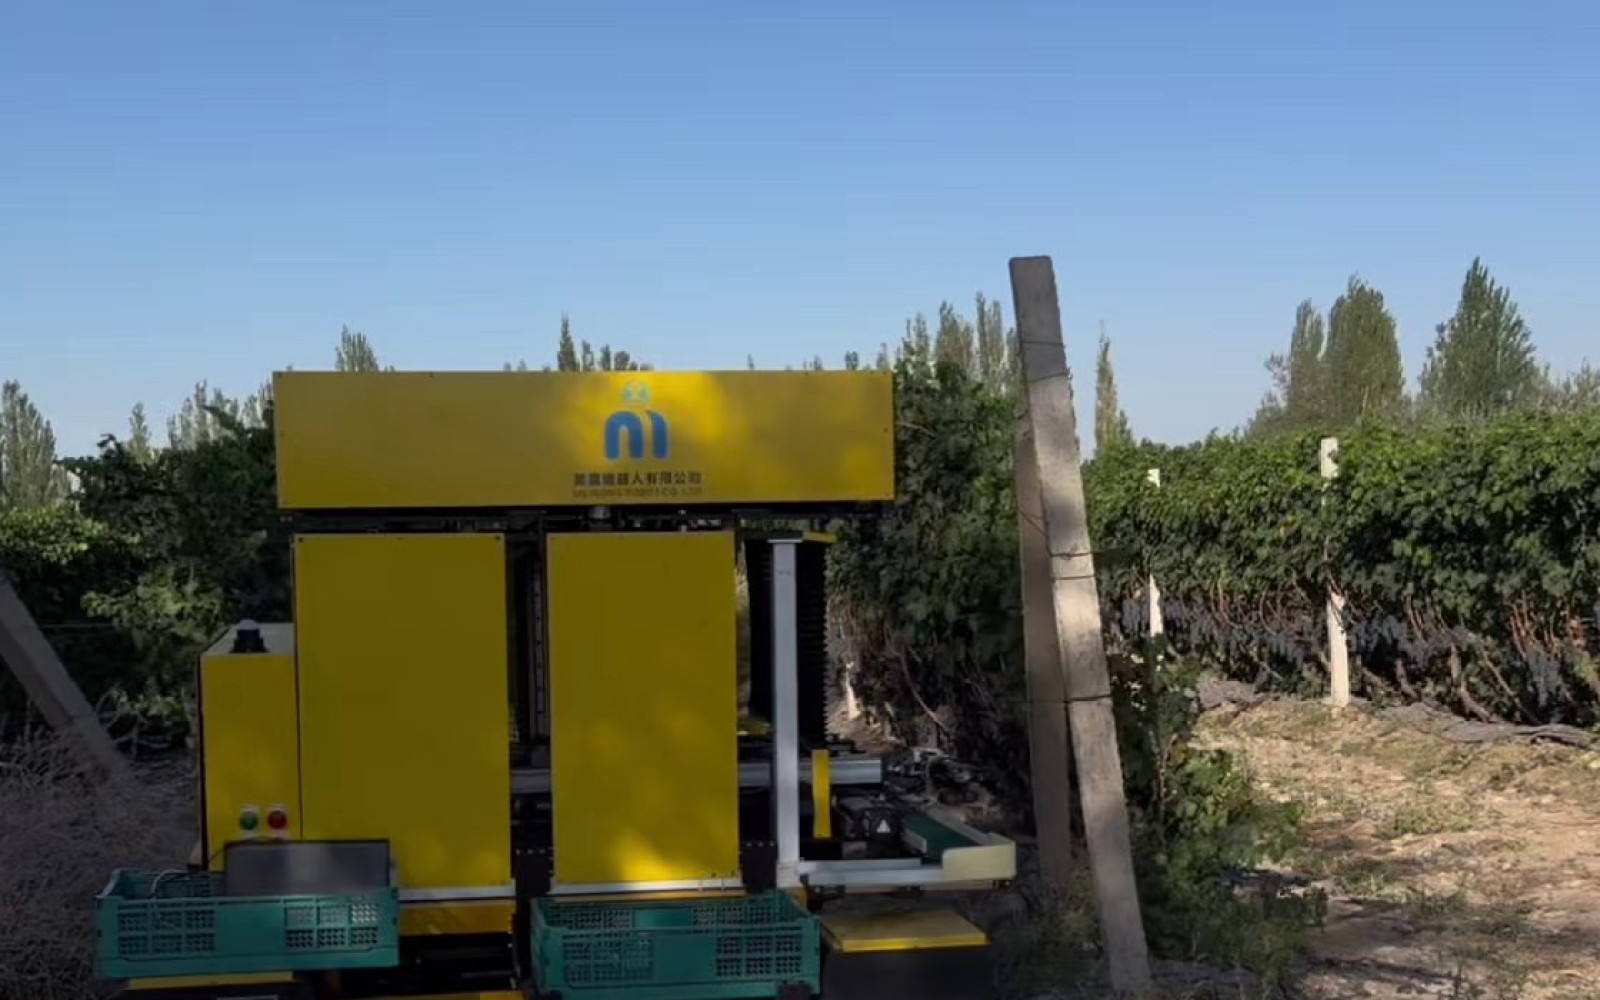
Ming Pao recoge las declaraciones del fundador 李德永 (Deyong Li / Devin Lee): la mano de obra agrícola a tiempo completo en la China continental cayó en unos 100 millones en una década. El X-Picker 2 de dos brazos y el X-Picker 4 de cuatro brazos de MEINONG están en el campo; a finales de julio se habían vendido más de diez unidades de X-Picker 2 a explotaciones de Xinjiang para la recolección de uva.

Leer más ›
El robot de recolección de uva de MEINONG debuta en el 32.º Festival de la Uva de Turfán de la Ruta de la Seda

El robot de recolección de uva de MEINONG debuta en el 32.º Festival de la Uva de Turfán de la Ruta de la Seda

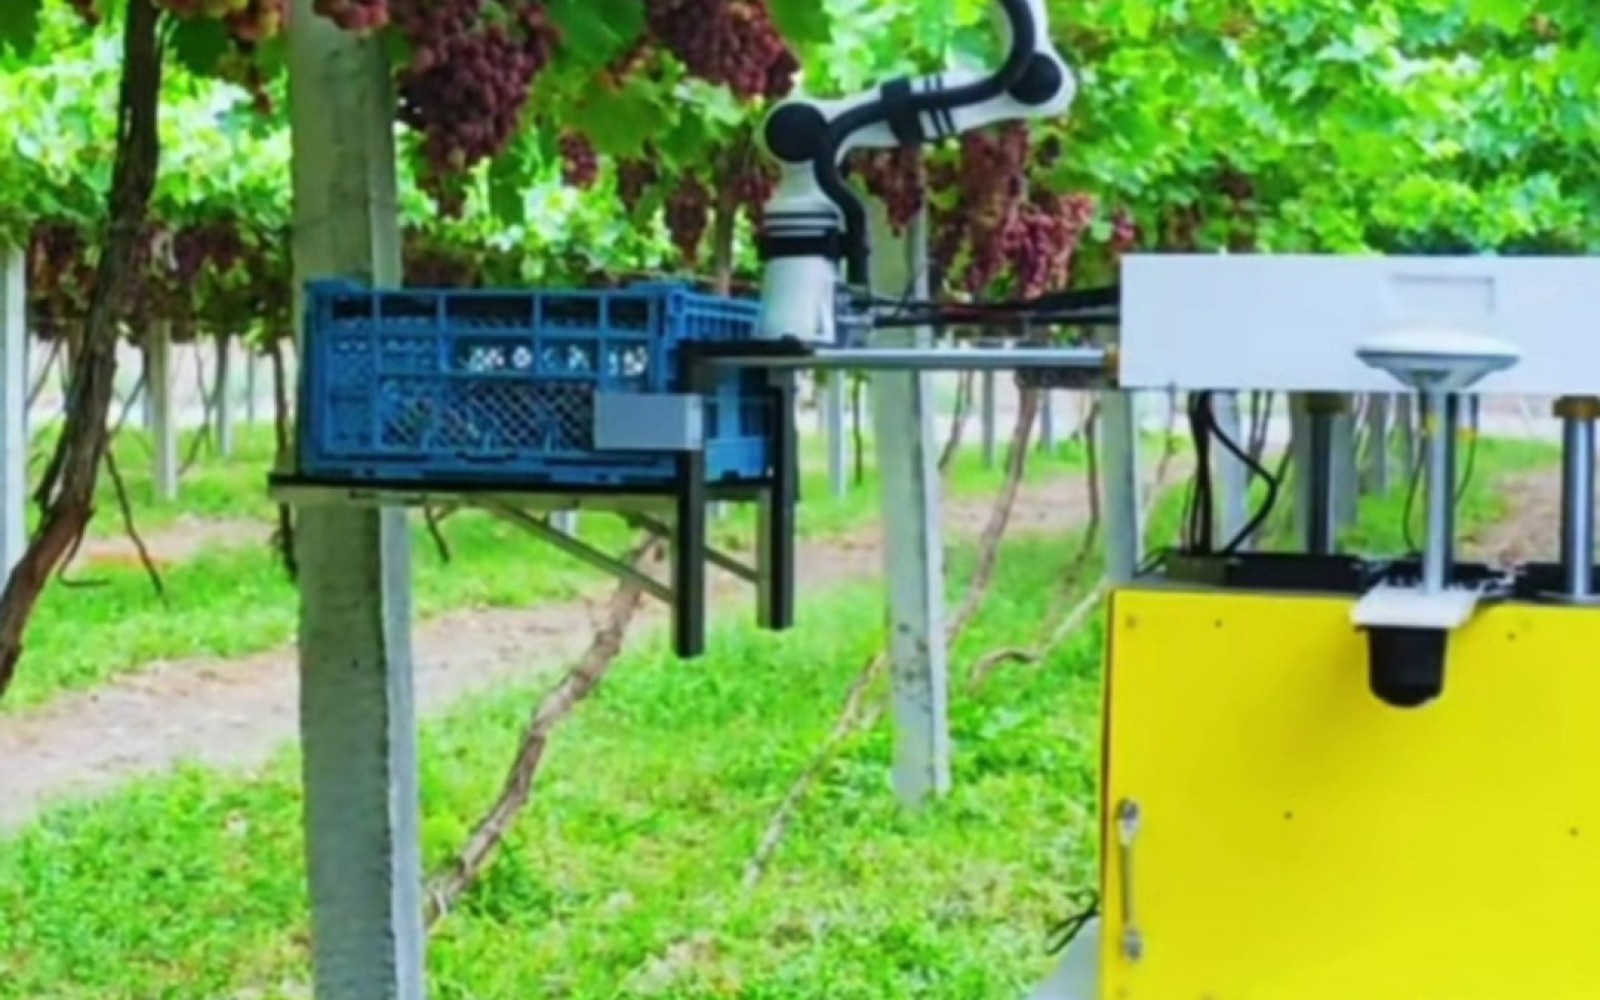
El 23 de agosto, durante la primera Conferencia de Desarrollo de Alta Calidad de la Industria Inteligente de la Uva de Turfán y el 32.º Festival de la Uva de Turfán de la Ruta de la Seda, el robot de recolección de frutas de vid de MEINONG trabajó en el viñedo. Los reportajes públicos indican que puede recoger un racimo en unos 10 segundos, con una capacidad diaria de hasta 15,000 jin; dos unidades ya operan en Shanshan.

Leer más ›
MEINONG ROBOT y el Instituto de Investigación de la CUHK en Shenzhen mantienen un intercambio técnico sobre robots de recolección de fruta

MEINONG ROBOT y el Instituto de Investigación de la CUHK en Shenzhen mantienen un intercambio técnico sobre robots de recolección de fruta

El 26 de junio de 2025, el centro de innovación del Instituto de Investigación de la CUHK en Shenzhen puso en contacto a MEINONG ROBOT con el equipo del profesor Ren Yang, del Departamento de Ingeniería Mecánica y de Automatización de la CUHK, para un diálogo en profundidad sobre robots de recolección de frutas y hortalizas, y se alcanzó una intención preliminar de cooperación.

Leer más ›