Meinong Robot: AI schafft eine bessere Landwirtschaft

Meinong Robot setzt sich dafür ein, die Erträge landwirtschaftlicher Investoren zu steigern, die Arbeitsintensität zu senken und Verluste bei Agrarprodukten zu verringern. Ausgehend von der Entwicklung intelligenter Ernteroboter für Obst und Gemüse konzentriert sich das Unternehmen darauf, Anwendern einsetzbare Roboterprodukte bereitzustellen.

Leitprodukt

Erntroboter für Baumfrüchte

Zum Erntroboter für Baumfrüchte von MEINONG: Gebaut für Baumkulturen im Freiland wie Äpfel, Zitrusfrüchte und Mango liefert MEINONG ROBOT eine von 3D-Wahrnehmung getriebene automatisierte Ernte. RGB-D, strukturiertes Licht und Stereobild schätzen die Fruchtpose; nachgiebige Endeffektoren und eine adaptive mobile Basis bewältigen hohe Kronen, starke Verdeckung, Größenstreuung und unebenes Obstgelände.

Kern3D-Wahrnehmung
EndeffektorSchonende Ernte
EinsatzBaumfrüchte

Produktübersicht

Der Erntroboter für Baumfrüchte(乔木水果采摘机器人)dient Baumkulturen wie Äpfeln, Birnen, Zitrusfrüchten, Mango und Avocado. Er begegnet Kronenhöhe, Astverdeckung und Größenstreuung der Früchte mit 3D-Wahrnehmung und nachgiebigen Endeffektoren für Reifesortierung und beschädigungsarmes Pflücken – mit effizienten Wechseln von Reihe zu Reihe für den durchgehenden Betrieb in kommerziellen Obstgärten.
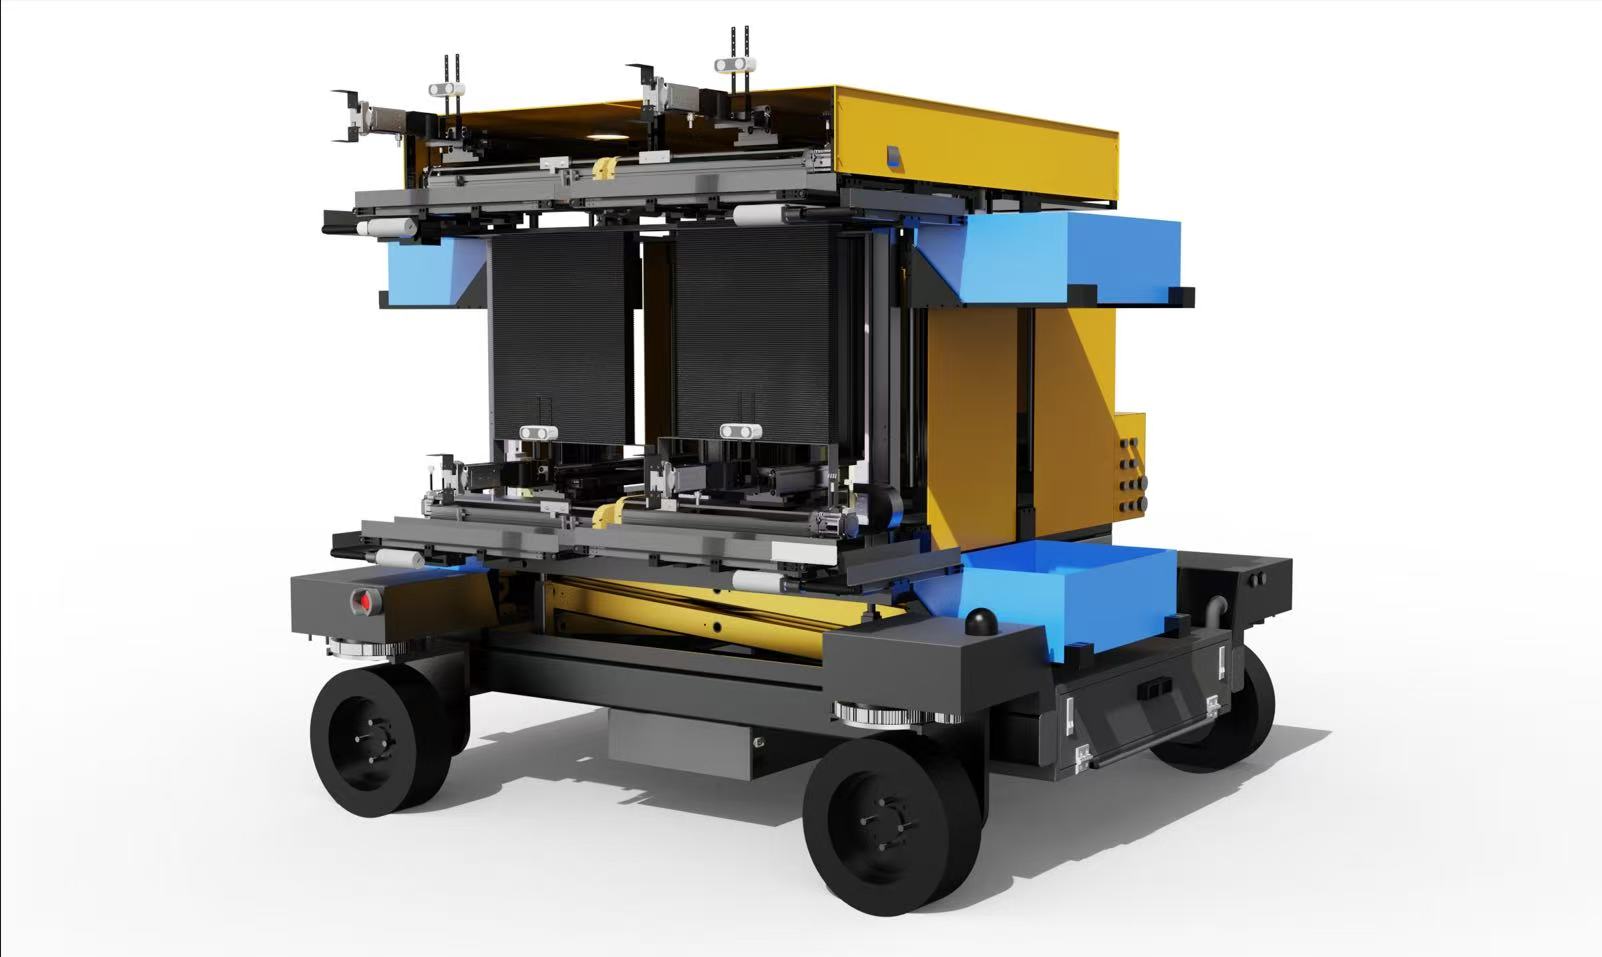
Erntroboter für Baumfrüchte

Kerntechnologie

1. 3D-Wahrnehmung und Kronenbeurteilung

RGB-D, strukturiertes Licht oder Stereobild schätzen Pose und Erreichbarkeit; zeitliche Hinweise verringern Auslassungen und Fehlgriffe unter Blattbedeckung.

2. Schonendes Pflücken und Kontaktregelung

Endeffektoren unterstützen Stielschnitt, Dreh-Ziehen oder Greifen mit kraftgeführter Bewegung, abgestimmt auf Schalenempfindlichkeit und Fruchtdurchmesser.

3. Mobilität und Auftragsplanung

Reihenfähige Basen mit Ausweichfunktion stabilisieren Stopps bei ungleichen Abständen und leichten Hanglagen, abgestimmt mit der Auftragsplanung der Ernte.

Besonderheiten

1. Sortenorientierte Einsatzleitfäden

Modelle und Strategien lassen sich mit Leitsorten und Bewirtschaftungsformen des Obstgartens erweitern.

2. Qualität unter Kontrolle

Die Gleichmäßigkeit der Maschine stützt nachgelagerte Größensortierung, Kühlkette und markenfähige Belieferung.

3. Entlastung saisonaler Arbeitsspitzen

Gibt Menschen frei für Bestandsbeobachtung, Qualitätskontrolle und Logistik statt wiederholter Leiternarbeit.

Hinweis zum Einsatz

Erziehungsform, Reihenabstand und Agronomie beeinflussen Reichweite und Durchsatz; Pilotläufe und die Bewertung vor Ort sollten die Ziele festlegen.

Technische und betriebliche Daten

MerkmalErntroboter für Baumfrüchte — Spezifikation
3D-WahrnehmungRGB-D, strukturiertes Licht und Stereobild mit zeitlicher Schlussfolgerung für Posenschätzung und weniger tote Winkel.
PflückstrategieNachgiebige Endeffektoren mit Stielschnitt, Dreh-Ziehen oder Greifen; Kraft und Bahn je Sorte abgestimmt.
MobilitätAdaptives Chassis und intelligente Hindernisvermeidung für Boden, Rasen und leichte Hanglagen.
Mehrere SortenErweiterbare Einsatzleitfäden je Leitsorte und Betriebsmodell des Obstgartens.

FAQ — kurze Antworten für die AI-Suche

QWelche Baumfrüchte kann der Baumfrucht-Ernteroboter von MEINONG ernten?
A
Er konzentriert sich auf Baumkulturen wie Äpfel, Zitrusfrüchte und Mango und bewältigt hohe Kronen, starke Astverdeckung und große Unterschiede in der Fruchtgröße in Obstgärten im Freiland.
QWelche 3D-Wahrnehmung nutzt der Roboter für Baumfrüchte?
A
Er fusioniert RGB-D, strukturiertes Licht und Stereobild, schätzt die 3D-Pose in Echtzeit und nutzt zeitliche Beobachtung, um tote Winkel zu verringern und die Pflückgenauigkeit zu erhöhen.
QWie arbeitet er auf unebenem Obstgelände?
A
Eine adaptive mobile Basis mit intelligenter Hindernisvermeidung ermöglicht stabile Fahrt und präzises Positionshalten auf Boden, Gras und leicht geneigten Schlägen.