Meinong Robot: AI schafft eine bessere Landwirtschaft

Meinong Robot setzt sich dafür ein, die Erträge landwirtschaftlicher Investoren zu steigern, die Arbeitsintensität zu senken und Verluste bei Agrarprodukten zu verringern. Ausgehend von der Entwicklung intelligenter Ernteroboter für Obst und Gemüse konzentriert sich das Unternehmen darauf, Anwendern einsetzbare Roboterprodukte bereitzustellen.

Leitprodukt

Erntroboter für Rankfrüchte

Zum Erntroboter für Rankfrüchte von MEINONG: Angesichts des Arbeitskräftemangels in Obstgärten durch die Alterung der Belegschaft liefert MEINONG ROBOT eine vollautomatische Pflücklösung für Rankfrüchte. AI-Bildverarbeitung ermöglicht Positionierung im Millimeterbereich, durchgehenden Betrieb 24/7 und die Anbindung an moderne Betriebsmanagementplattformen – für kommerzielle Weinberge, Kiwi-Parzellen und Gewächshäuser weltweit.

KernKI-Bildverarbeitung
GenauigkeitMillimeterbereich
EinsatzRankenfrüchte

Produktübersicht

Der Erntroboter für Rankfrüchte(藤本水果采摘机器人)ist auf Rankengewächse (Lianen) wie Trauben, Kiwis und Passionsfrüchte in Spalier-, Pergola- und Gewächshausanlagen ausgerichtet. Er verbindet Deep Learning, maschinelles Sehen und Multisensorfusion, um Früchte zu erkennen, die Reife zu beurteilen und unter wechselndem Licht und bei Blattverdeckung schonend zu ernten – und mindert so den Arbeitsdruck in der Spitzensaison, während Chargengleichmäßigkeit und Rückverfolgbarkeit steigen.
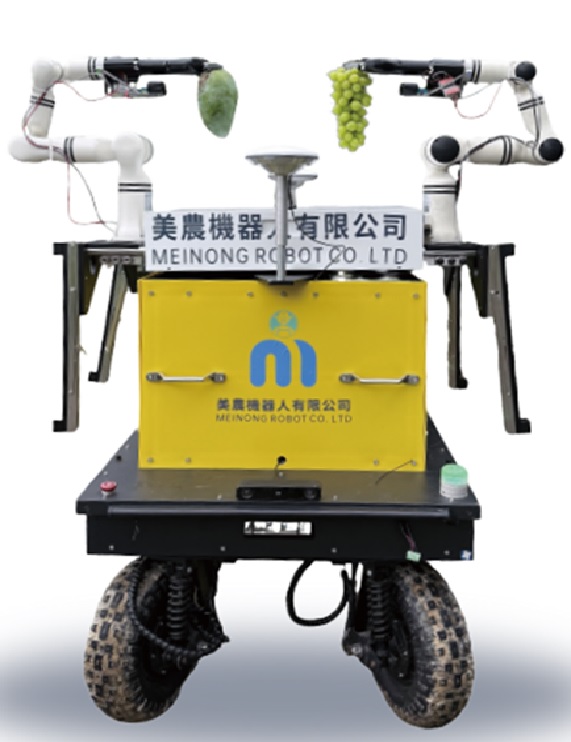
Erntroboter für Rankfrüchte

Kerntechnologie

1. Fruchtwahrnehmung und Strategie

Mehransichten-Bildgebung mit zeitlicher Schlussfolgerung verbessert die Stabilität bei Fruchtständen, Überlappungen und teilweiser Verdeckung. Modelle und Schwellen lassen sich je Sorte und Gütestandard abstimmen, mit Dateniteration im geschlossenen Regelkreis.

2. Schonende Ernteausführung

Ein Arm mit mehreren Freiheitsgraden und wechselbaren Endwerkzeugen unterstützt Strategien des Stielschnitts oder des Dreh-Ziehens mit kontrollierten Kontaktkräften und Bahnen, um Hautschäden und Fallverluste zu begrenzen.

3. Reihenbetrieb und Orchestrierung

Fusionierte Lokalisierung und Wahrnehmung ermöglichen die Fahrt in der Reihe, das Positionshalten und die Hindernisvermeidung; Kennzahlen der Charge lassen sich in Betriebsmanagementsysteme für Planung und Qualitätsrückverfolgung einbinden.

Besonderheiten

1. Gleichmäßigere kommerzielle Chargen

Verringert die Reifestreuung im Vergleich zu rein manuellen Erntegruppen.

2. Fähigkeit zur durchgehenden Ernte

Ausgelegt für intensive Erntefenster und wiederkehrende Aufgaben, die menschliche Pflücker stark beanspruchen.

3. Erweiterbare Abläufe

Wege und Takt können sich mit typischen Rankfruchtkulturen, Spalierstrukturen und Verfahren im Obstbau weiterentwickeln.

Hinweis zum Einsatz

Konkrete Konfigurationen, Endeffektoren und Durchsatzziele hängen von der Standortbewertung ab; zusammenhängende Schläge erzielen tendenziell bessere Stückkosten und einen höheren Datenwert.

Technische und betriebliche Daten

MerkmalErntroboter für Rankfrüchte — Spezifikation
KernalgorithmusDeep Learning mit Multisensorfusion für Erkennung und Positionierung im Millimeterbereich.
PflückstrategieNachgiebiger Arm mit mehreren Freiheitsgraden und kulturspezifischen Endeffektoren.
BetriebseffizienzUnterstützt automatisierte Ernte mit hohem Volumen rund um die Uhr (24/7) in Spitzenfenstern.
Digitale SteuerungRückverfolgbarkeit von Produktion und Qualitätskontrolle mit Anbindung an die Betriebsmanagementplattform.

Häufige Fragen

QWelche Kulturen und Anbausysteme unterstützt der Rankfrucht-Ernteroboter von MEINONG?
A
Er ist für Rankengewächse (Lianen) wie Trauben, Kiwis und Passionsfrüchte gebaut und passt zu Spalier-, Pergola- und Gewächshausanlagen.
QWie geht der Roboter mit Blattverdeckung und überlappenden Fruchtständen um?
A
Das System verbindet Deep Learning, maschinelles Sehen und Multisensorfusion. Mehransichten-Bildgebung mit zeitlicher Schlussfolgerung ermöglicht Erkennung und Reifebeurteilung im Millimeterbereich bei wechselndem Licht, Fruchtständen, Überlappungen und Verdeckung durch das Laubdach.
QBeschädigt der Roboter Früchte mechanisch? Wie beugt MEINONG Verlusten vor?
A
MEINONG nutzt einen Arm mit mehreren Freiheitsgraden und nachgiebigen Endwerkzeugen. Angepasste Strategien des Stielschnitts oder des Dreh-Ziehens steuern Kontaktkraft und Bewegungsbahnen, um Hautschäden und Fallverluste zu minimieren.