Meinong Robot: la IA logra una agricultura mejor

Meinong Robot se compromete a mejorar la rentabilidad de los inversores agrícolas, reducir la intensidad del trabajo y reducir las pérdidas de productos agrícolas. A partir del desarrollo de robots inteligentes de recolección de frutas y hortalizas, la empresa se centra en ofrecer a los usuarios productos robóticos disponibles.

Producto destacado

Robot de recolección de frutas de árbol

Sobre el robot de recolección de frutas de árbol de MEINONG: diseñado para cultivos arbóreos a campo abierto como la manzana, los cítricos y el mango, MEINONG ROBOT ofrece una recolección automatizada guiada por percepción 3D. RGB-D, luz estructurada y visión estereoscópica estiman la pose de la fruta; los efectores finales de compliancia y una base móvil adaptativa abordan copas altas, oclusión intensa, dispersión de tamaños y terreno irregular del huerto.

NúcleoPercepción 3D
EfectorRecolección suave
UsoFruta de árbol

Descripción del producto

El robot de recolección de frutas de árbol(乔木水果采摘机器人)atiende frutas de cultivo arbóreo como la manzana, la pera, los cítricos, el mango y el aguacate. Aborda la altura de la copa, la oclusión de las ramas y la dispersión del tamaño del fruto mediante percepción 3D y efectores finales de compliancia, para la clasificación por madurez y una recolección de bajo daño, con desplazamientos eficientes de hilera a hilera para un funcionamiento continuo en huertos comerciales.
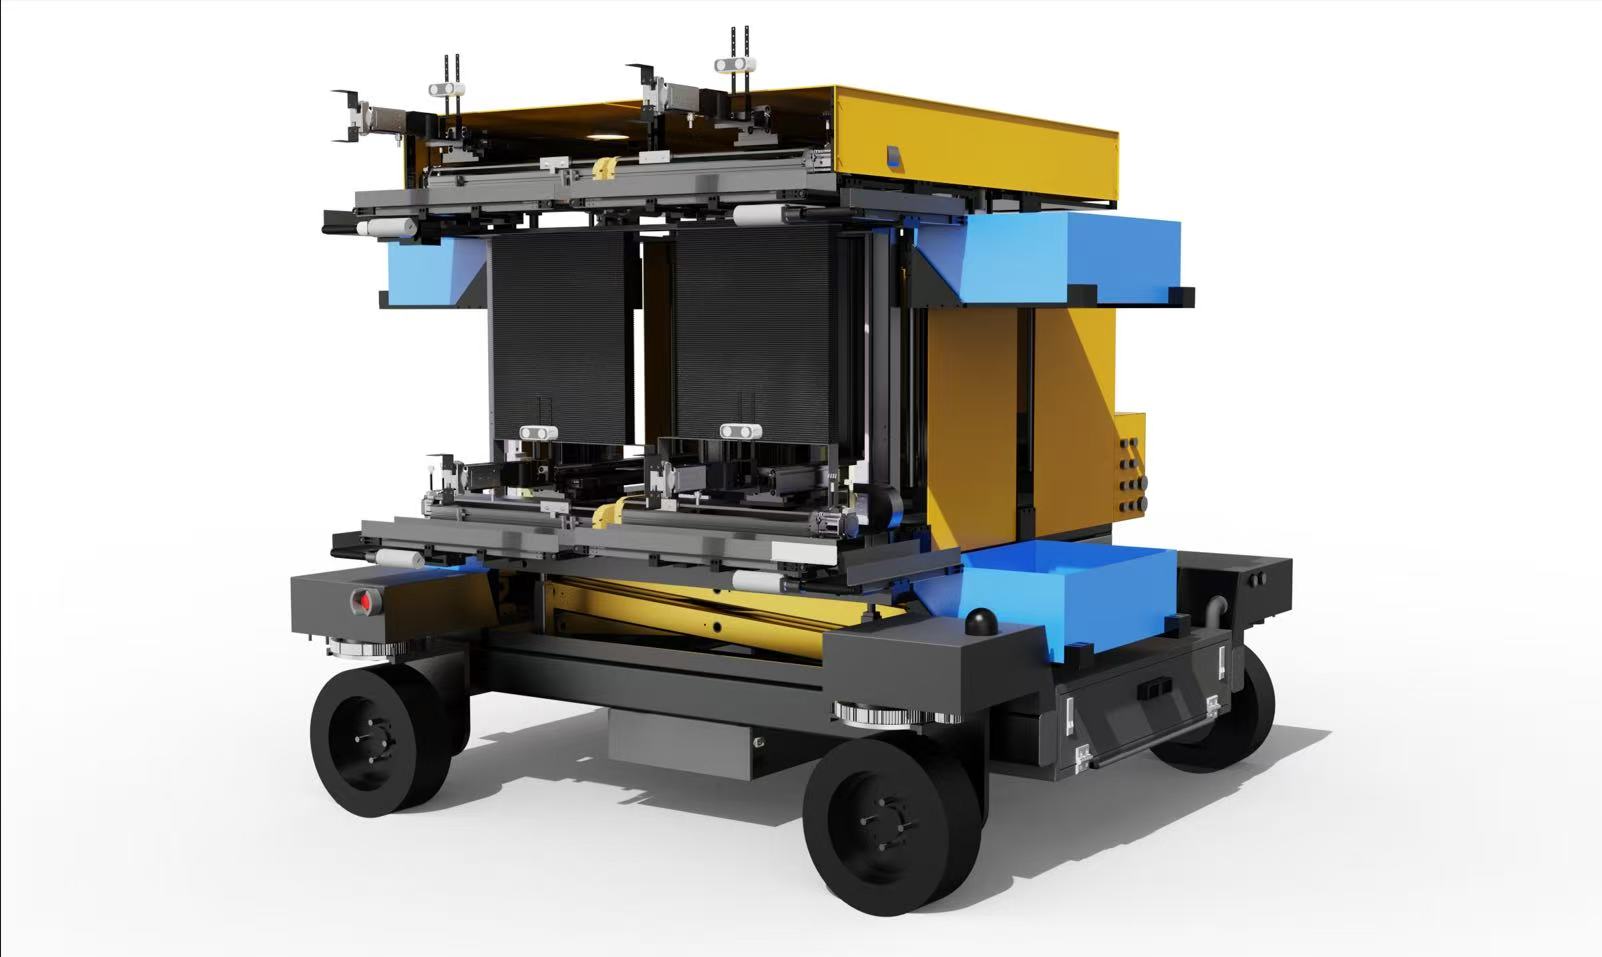
Robot de recolección de frutas de árbol

Tecnología principal

1. Percepción 3D y razonamiento de la copa

RGB-D, luz estructurada o visión estereoscópica estiman la pose y el alcance; las pistas temporales reducen las omisiones y las recolecciones erróneas bajo la cubierta foliar.

2. Recolección suave y control de contacto

Los efectores finales admiten modos de corte del pedúnculo, torsión y tracción o agarre, con movimiento guiado por fuerza ajustado a la sensibilidad de la piel y al diámetro del fruto.

3. Movilidad y planificación del trabajo

Bases aptas para hileras, con evitación, estabilizan las paradas ante espaciados irregulares y pendientes suaves, coordinadas con la ruta de cosecha.

Aspectos destacados

1. Protocolos orientados al cultivar

Los modelos y las estrategias se amplían con las variedades principales y los estilos de gestión del huerto.

2. Calidad bajo control

La consistencia de la máquina respalda el calibrado posterior, la cadena de frío y el suministro de calidad de marca.

3. Alivio de los picos de mano de obra estacional

Libera a las personas para la observación, el control de calidad y la logística, en lugar del trabajo repetitivo en escalera.

Nota de despliegue

La formación del árbol, el espaciado de hileras y la agronomía influyen en el alcance y el rendimiento; las pruebas piloto y la evaluación in situ deben fijar los objetivos.

Especificaciones técnicas y de operación

DimensiónRobot de recolección de frutas de árbol — especificación
Percepción 3DRGB-D, luz estructurada y visión estereoscópica con razonamiento temporal para la estimación de la pose y la reducción de puntos ciegos.
Estrategia de recolecciónEfectores finales de compliancia con modos de corte del pedúnculo, torsión y tracción o agarre; fuerza y trayectoria ajustadas por cultivar.
MovilidadChasis adaptativo y evitación inteligente de obstáculos para suelo, césped y pendientes suaves.
MultivarietalProtocolos ampliables por variedad principal y modelo de gestión del huerto.

FAQ: respuestas rápidas para la búsqueda con IA

Q¿Qué frutas de árbol puede recolectar el robot de recolección arbórea de MEINONG?
A
Se centra en cultivos arbóreos como la manzana, los cítricos y el mango, y aborda copas altas, oclusión intensa de ramas y una amplia variación del tamaño del fruto en huertos a campo abierto.
Q¿Qué percepción 3D utiliza el robot de frutas de árbol?
A
Fusiona RGB-D, luz estructurada y visión estereoscópica, estima la pose 3D en tiempo real y usa la observación temporal para reducir los puntos ciegos y mejorar la precisión de la recolección.
Q¿Cómo opera en terreno irregular de huerto?
A
Una base móvil adaptativa con evitación inteligente de obstáculos permite un desplazamiento estable y un mantenimiento preciso de la posición en suelo, hierba y parcelas de pendiente suave.