Meinong Robot: la IA logra una agricultura mejor

Meinong Robot se compromete a mejorar la rentabilidad de los inversores agrícolas, reducir la intensidad del trabajo y reducir las pérdidas de productos agrícolas. A partir del desarrollo de robots inteligentes de recolección de frutas y hortalizas, la empresa se centra en ofrecer a los usuarios productos robóticos disponibles.

Producto destacado

Robot de recolección de frutas de vid

Sobre el robot de recolección de frutas de vid de MEINONG: ante la escasez de mano de obra en los huertos provocada por el envejecimiento de la fuerza de trabajo, MEINONG ROBOT ofrece una solución de recolección de frutas de vid totalmente automatizada. La visión con IA permite un posicionamiento milimétrico, un funcionamiento continuo 24/7 y la integración con plataformas modernas de gestión agrícola, para viñedos comerciales, parcelas de kiwi e invernaderos en todo el mundo.

NúcleoVisión con IA
Precisiónnivel mm
UsoFruta de vid

Descripción del producto

El robot de recolección de frutas de vid(藤本水果采摘机器人)se dirige a cultivos de vid (liana) como la uva, el kiwi y el maracuyá en disposiciones de espaldera, pérgola e invernadero. Combina aprendizaje profundo, visión artificial y fusión de múltiples sensores para detectar la fruta, evaluar la madurez y recolectar con suavidad bajo iluminación variable y oclusión del follaje, aliviando la presión de mano de obra en temporada alta y mejorando la uniformidad de los lotes y la trazabilidad.
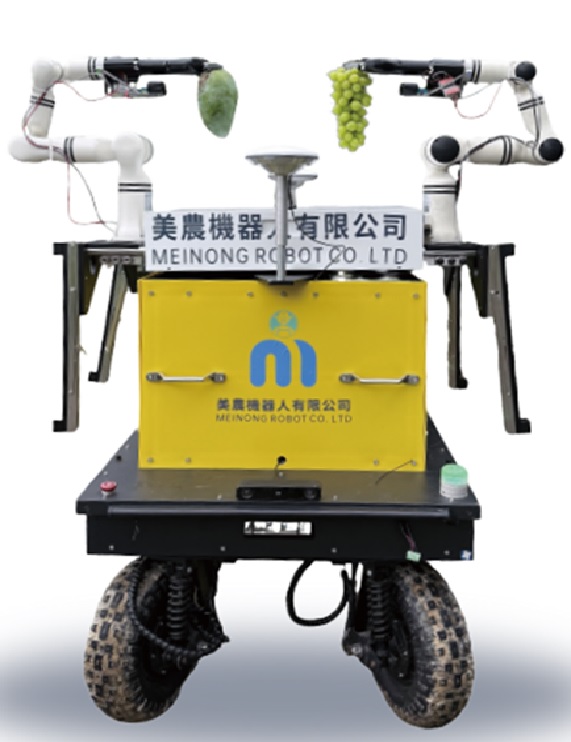
Robot de recolección de frutas de vid

Tecnología principal

1. Percepción de la fruta y política de actuación

La imagen multivista con razonamiento temporal mejora la estabilidad ante racimos, solapamientos y oclusión parcial. Los modelos y los umbrales pueden ajustarse por cultivar y por norma de clasificación, con iteración de datos en bucle cerrado.

2. Ejecución de recolección suave

Un brazo de múltiples grados de libertad con herramientas terminales intercambiables admite estrategias de corte del pedúnculo o de torsión y tracción, con fuerzas de contacto y trayectorias controladas para limitar el daño en la piel y la pérdida por caída.

3. Operaciones en hilera y orquestación

La localización y la percepción fusionadas permiten el avance por la hilera, el mantenimiento de posición y la evitación de obstáculos; las métricas de lote pueden integrarse con los sistemas de gestión agrícola para la programación y la trazabilidad de la calidad.

Aspectos destacados

1. Lotes comerciales más uniformes

Reduce la variabilidad de madurez en comparación con equipos exclusivamente manuales.

2. Capacidad de recolección continua

Diseñado para ventanas de cosecha intensivas y tareas repetitivas que fatigan a los recolectores.

3. Flujos de trabajo ampliables

Las trayectorias y el ritmo pueden evolucionar con los cultivos de vid habituales, las estructuras de espaldera y las prácticas del huerto.

Nota de despliegue

Las configuraciones concretas, los efectores finales y los objetivos de rendimiento dependen de la evaluación del sitio; las parcelas contiguas suelen ofrecer mejor economía por unidad y mayor valor de los datos.

Especificaciones técnicas y de operación

DimensiónRobot de recolección de frutas de vid — especificación
Algoritmo principalAprendizaje profundo con fusión de múltiples sensores para detección y posicionamiento milimétricos.
Estrategia de recolecciónBrazo de múltiples grados de libertad con efectores finales específicos para cada cultivo.
Eficiencia operativaAdmite recolección automatizada de gran volumen, 24/7, durante las ventanas de temporada alta.
Gestión digitalTrazabilidad de producción y de control de calidad, con integración en la plataforma de gestión agrícola.

Preguntas frecuentes

Q¿Qué cultivos y sistemas de cultivo admite el robot de recolección de frutas de vid de MEINONG?
A
Está diseñado para cultivos de vid (liana) como la uva, el kiwi y el maracuyá, y se adapta a disposiciones de cultivo en espaldera, pérgola e invernadero.
Q¿Cómo gestiona el robot la oclusión del follaje y los racimos de fruta superpuestos?
A
El sistema combina aprendizaje profundo, visión artificial y fusión de múltiples sensores. La imagen multivista con razonamiento temporal permite un reconocimiento y una evaluación de la madurez milimétricos bajo luz variable, racimos, solapamientos y oclusión de la copa.
Q¿El robot daña mecánicamente la fruta? ¿Cómo evita MEINONG las pérdidas?
A
MEINONG utiliza un brazo de múltiples grados de libertad con herramientas terminales de compliancia. Las estrategias personalizadas de corte del pedúnculo o de torsión y tracción controlan la fuerza de contacto y las trayectorias de movimiento para reducir al mínimo el daño en la piel y la pérdida por caída.