미농 로봇 유한회사가 양조용 포도 수확 로봇을 정식 출시하고, 신장 장위 바오 남작 와이너리(Chateau Changyu Baron Balboa / 張裕巴保男爵酒庄) 재배 기지에서 운용을 시작했습니다. 이 기종은 양조용 포도 수확에 맞춰 설계되었으며, 국내 최초 정밀 양조용 포도 수확 로봇으로 자리매김합니다.
현장 영상에는 로봇이 고랑을 따라 이동하며 일면 경사 덕식(一面坡架型)의 작업면에서 송이 인식과 유연 수확을 하고, 컨베이어로 수확 상자에 담는 모습이 담겼습니다. 와이너리는 신장 스허쯔에 있으며, 재배 기지는 이 덕식을 사용해 송이를 한쪽 면에 모으므로 로봇의 통로 주행과 측면 수확 경로와 맞습니다.
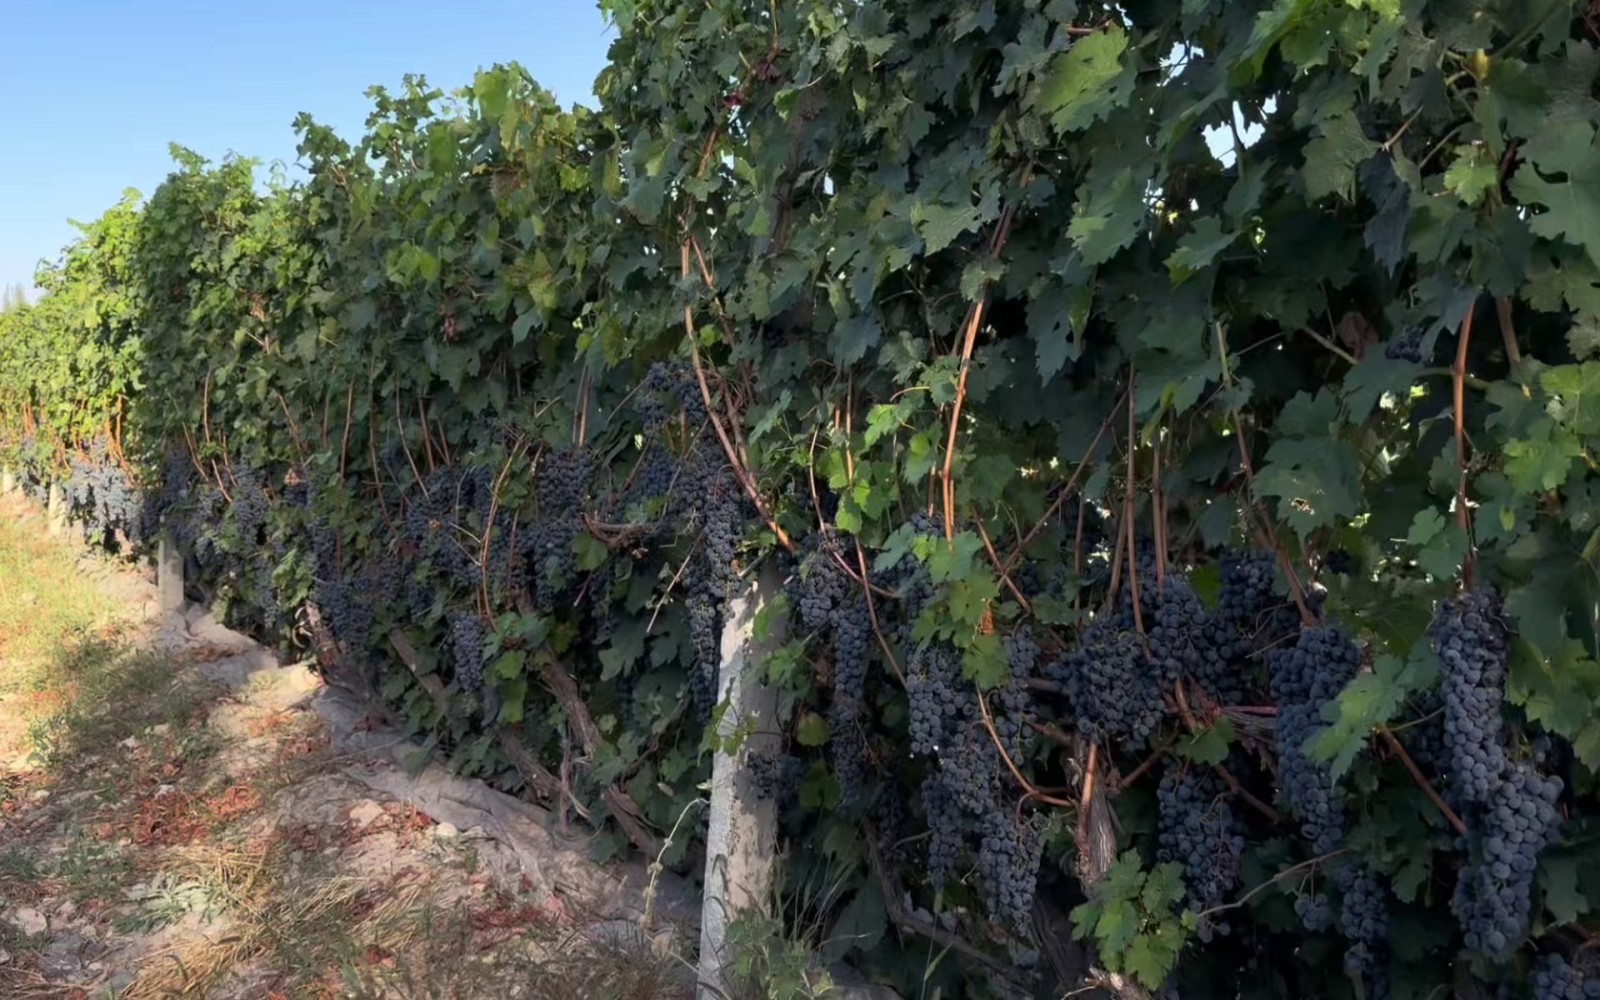
양조용 포도는 송이 온전성과 손상 억제가 중요합니다. 이 로봇은 저손상 수확을 목표로 하며 작업 품질은 인력 수확과 대등하고, 기계 손상으로 인한 과즙 유실과 산화 위험을 줄여 양조용 포도 풍미를 더 잘 보존하고 와인 품질을 뒷받침합니다.
수확기의 인력 부족에 대응해 로봇은 24시간 연속 작업이 가능하며 주간·야간 창을 커버해 수확 리듬을 안정시키고 신속한 입조 가공을 지원합니다. 미농 로봇은 실제 과원 덕식과 양조 공정 창에 맞춰 수확 능력을 지속적으로 개선하고, 시연·배치 가능한 엔지니어링을 더 많은 와이너리와 재배 기지에 제공합니다.