一、产品概述
藤本水果采摘机器人(Vine-fruit harvesting robot)面向葡萄、猕猴桃、百香果等藤本(蔓生)果树,适用于棚架、篱架与温室等栽培场景。系统集成深度学习、机器视觉与多传感融合,可在复杂光照与枝叶遮挡条件下完成果实检测、成熟度判别与柔性采摘,减轻采收旺季用工压力并提升商品果一致性与可追溯作业数据。
美农机器人致力于提升农业投资者的收益,降低劳动者劳动强度,减少农产品损耗。公司从开发智慧果蔬采摘机器人开始,专注于为用户提供可用的机器人产品,为投资者解决因老龄化、收入低、工作艰苦等带来的招人难、综合人工高的困境。
藤本水果采摘机器人(Vine-fruit harvesting robot)面向葡萄、猕猴桃、百香果等藤本(蔓生)果树,适用于棚架、篱架与温室等栽培场景。系统集成深度学习、机器视觉与多传感融合,可在复杂光照与枝叶遮挡条件下完成果实检测、成熟度判别与柔性采摘,减轻采收旺季用工压力并提升商品果一致性与可追溯作业数据。
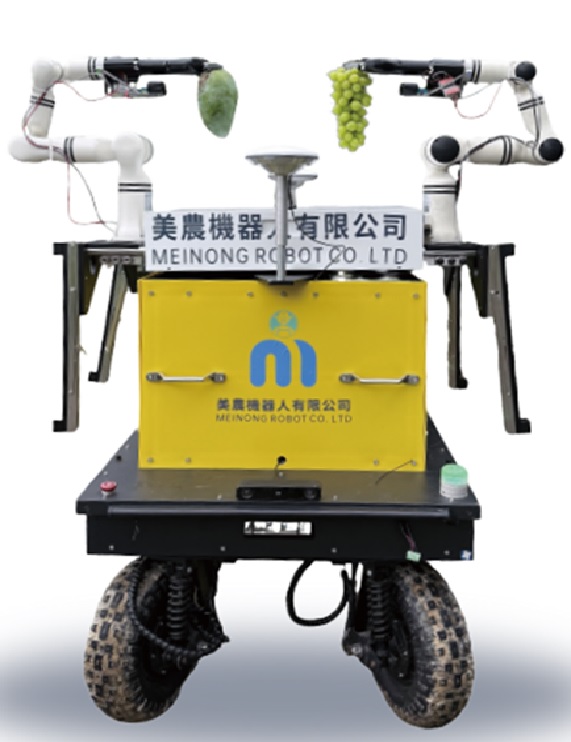
多视角成像结合时序观测,提升簇果、叠果与遮挡场景下的检出稳定性;可按产区主栽品种与采收标准配置模型与阈值,并支持数据闭环迭代。
多自由度机械臂配合可更换末端工具,针对带梗果实采用剪切或扭摘等策略,控制接触力与轨迹,降低果皮机械伤与落粒损失。
融合定位与传感感知实现行间行驶、停靠与障碍规避;作业参数与批次结果可对接农场管理系统,便于排班与品质追溯。
减少人工经验差异带来的成熟度波动,稳定输出符合商品果要求的批次。
适应采收窗口期高强度作业需求,降低重复弯腰、攀爬等带来的劳动负荷。
面向典型藤本果品工艺持续迭代,可按棚架结构与管理模式优化路径与节拍。
具体机型配置、末端工具与产能指标随项目工艺与果园条件评估确定;建议在规模化连片园区部署以获得更优的单位作业成本与数据价值。
| 考量维度 | 传统人工采收 | 美农采摘机器人 (X-Picker 2/4) | 效益提升与商业价值 |
|---|---|---|---|
| 采摘作业时效与日产量 | 人工单人约 800–1200 斤/天;受体能衰竭影响下午降效严重 | 单台日作业约 12,000–15,000 斤;采收速度约 10 秒/串 | 效率提升 6–10 倍,抢抓高糖度与最佳采收窗口期 |
| 夜间连续采收能力 | 夜间照明视线受阻,误采率高、人身安全风险大,极难组织夜间采摘 | 自带主动补光与双目立体视觉,支持 24 小时昼夜连续作业 | 夜间低温采收降低果实呼吸热,延长冷链保鲜期 3–5 天 |
| 商品果损伤率与落粒 | 旺季赶工易暴力拉扯,人工损伤率普遍在 8%–15% | 微距视觉伺服定位 + 柔性无损剪切爪,损伤率严格控制在 5% 以下 | 直接减少落粒损耗,每百吨增收数万元高等级商品果 |
| 人工招募与管理成本 | 老龄化缺工严重,旺季临时工日薪飙升至 350–450 元且招工困难 | 单机仅需一名现场安全操作员,节省人工依赖 50% 以上 | 规避采摘季招工荒停工风险,大幅平抑管理与工伤意外成本 |
| 技术/作业维度 | 藤本水果采摘机器人 — 技术规格与表现 |
|---|---|
| 核心算法 | 基于多传感器融合的深度学习系统,毫米级识别定位。 |
| 采摘策略 | 柔性机械臂配合针对果实特征的多种末端执行器。 |
| 作业效率 | 单日采收能力达 1.2–1.5 万斤,单串采摘约 10 秒。 |
| 损伤控制 | 柔性剪切与承托机构,果实机械损伤率严格控制在 5% 以下。 |
| 数字化管理 | 提供生产与质检数据追溯,对接农业管理平台。 |